機能分析と振る舞い
機能、FFBD、Action 図、IDEF0、ステートマシン。
概要 1 本 · 1 分でわかる機能 6 本 · チュートリアル 2 本 · トレーニングのチャプター 6 本 · 手法の動画 9 本
概要 1
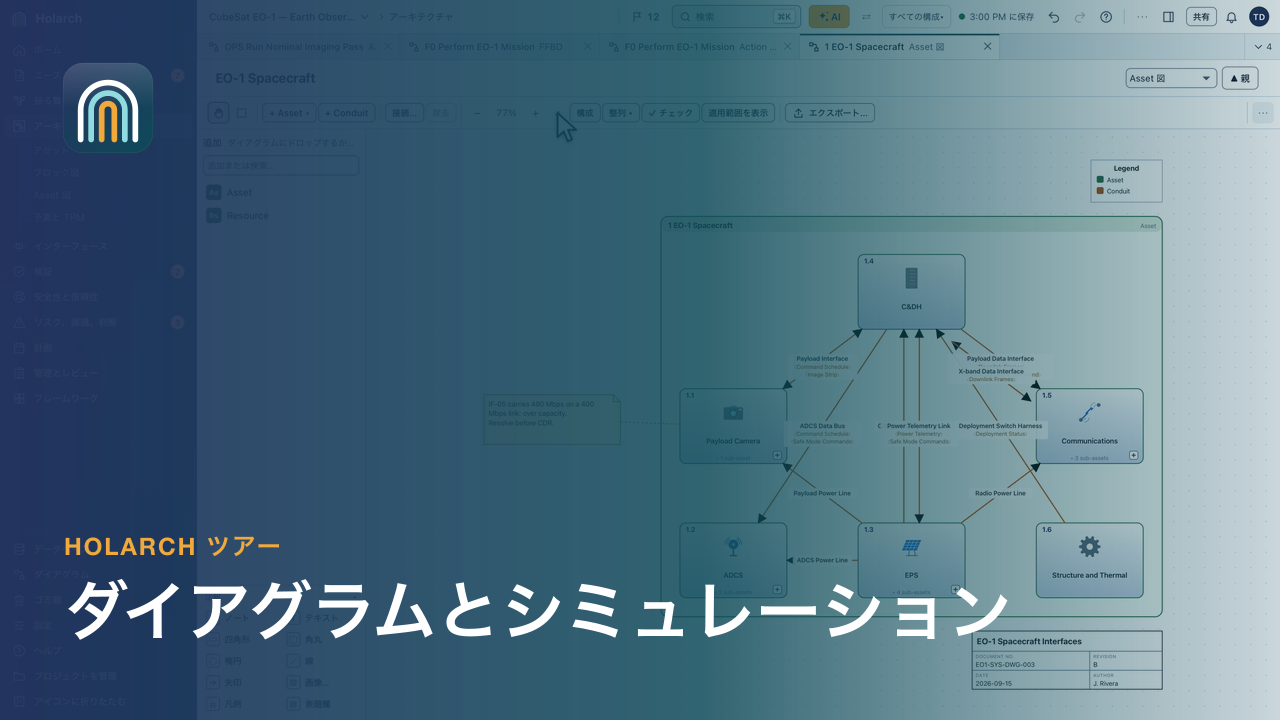
- ダイアグラムとシミュレーション 2:34Action 図と FFBD、Asset 図と SysML のダイアグラム、Spider ビューと階層ビュー、そして CubeSat EO-1 デモでの離散事象シミュレーションとモンテカルロシミュレーション。
1 分でわかる機能 6
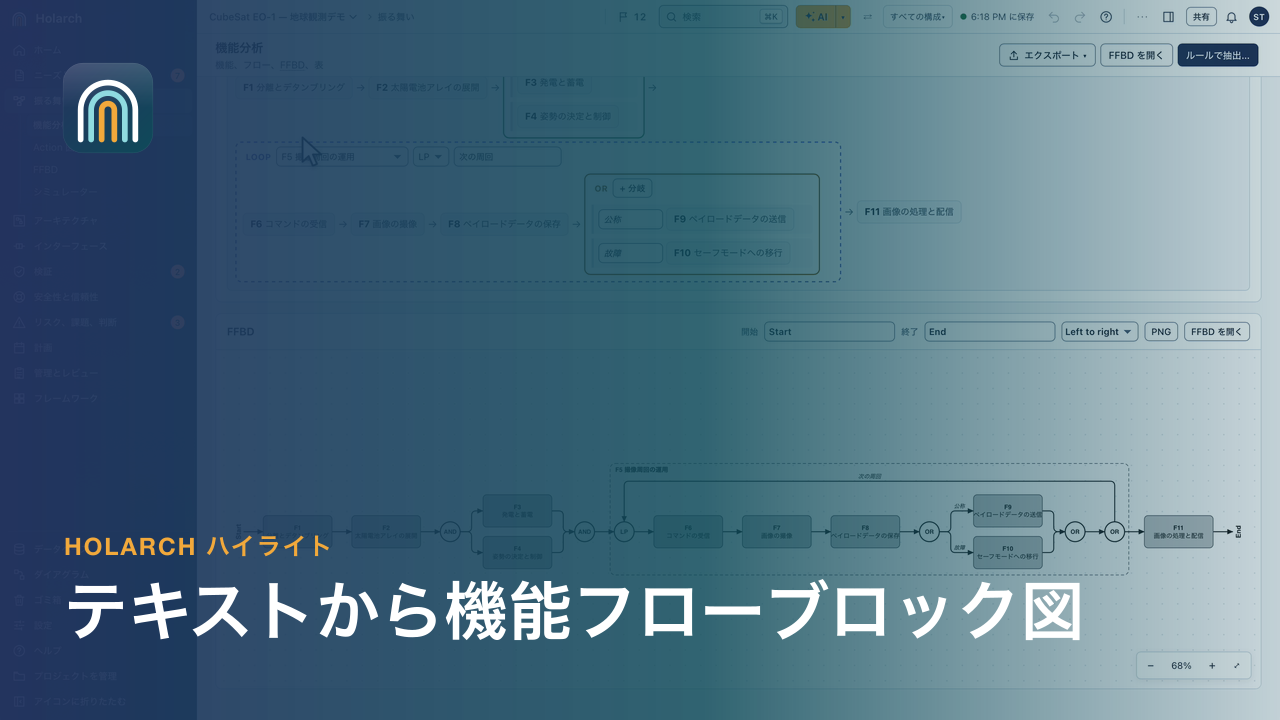
- テキストから機能フローブロック図を 0:54フローを文で書くと FFBD になる
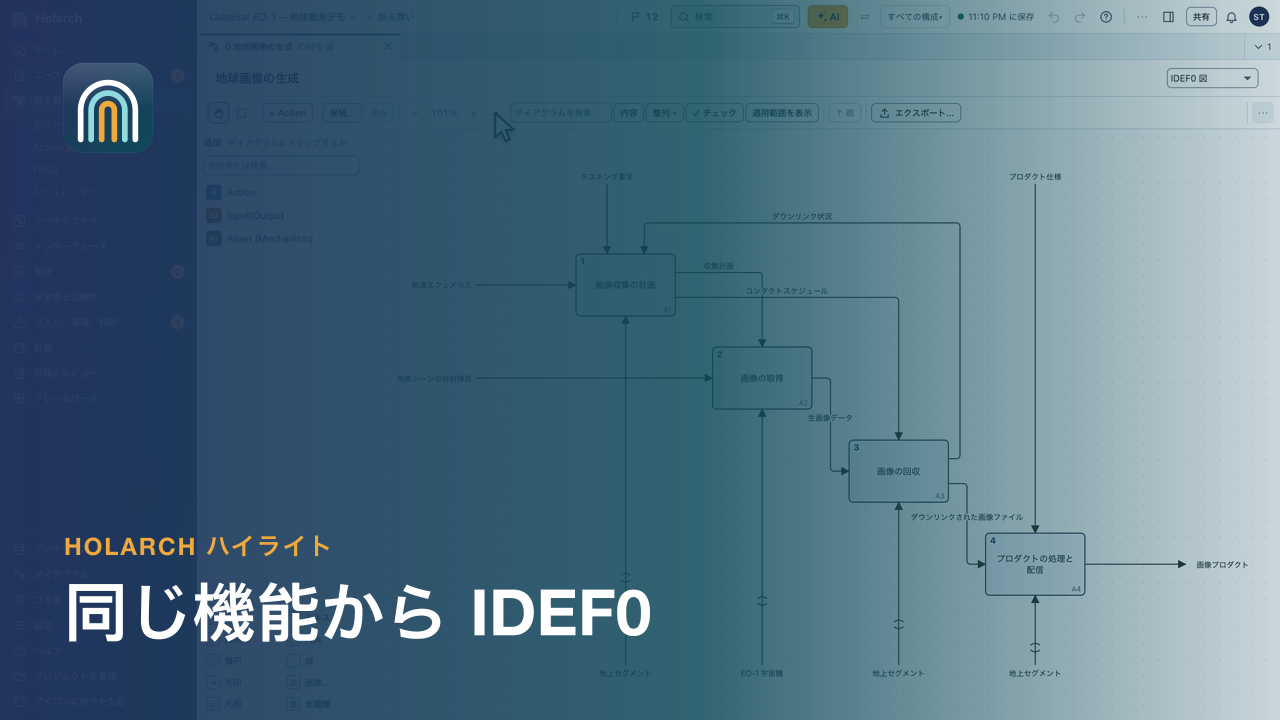
- 同じ機能から IDEF0 を 0:44入力、制御、出力、メカニズムを 1 枚に
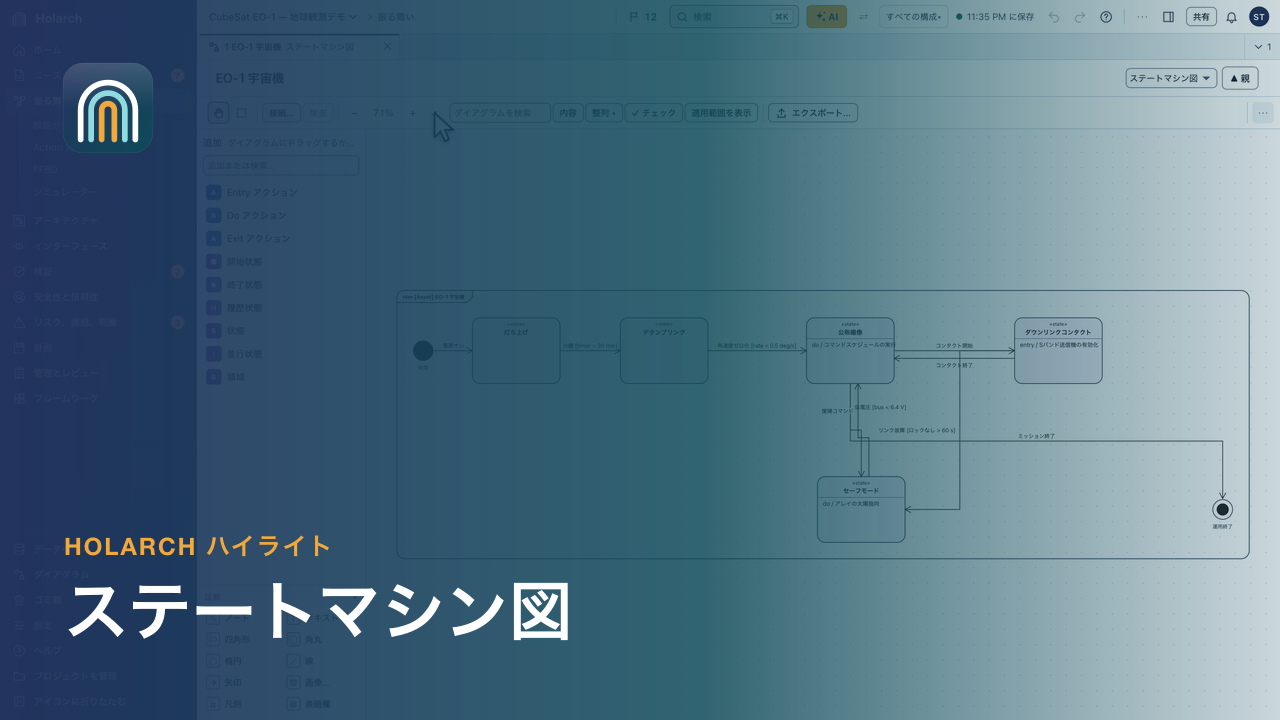
- ステートマシン図 0:46モード、遷移、各モードで実行されるもの
- SysML v2:ゲート付きの FFBD 1:28SysML v2 のアクションフローを FFBD として作成
- シミュレーションとモンテカルロ 1:09パスは要求を満たすか:200 回実行する
- 機能をコンポーネントに割り当てる 0:53すべての機能に、それを実行するものがある
ハンズオンチュートリアル 2
- チュートリアル 4:機能分析 2:49要求から機能を抽出し、1 つを分解してフローを書き、FFBD として読みます。
- チュートリアル 8:機能フローをシミュレーションする 3:21機能に所要時間を与えてフローをシミュレーションし、合計時間を決める最長経路を見つけて、タイミング要求をチェックします。
トレーニングコース 6
- トレーニング 3.1:機能と FFBD 3:51機能に最上位の機能を与え、そのフローをテキストで書いて FFBD を得ます
- トレーニング 3.2:Action 図 2:54機能を、並列分岐、判断、ステップを起動するアイテムを含むステップに分解します
- トレーニング 3.3:割り当て 2:32ドックのどの部分が各機能を実行するかを決め、残っているものを見つけます
- トレーニング 3.5:シミュレーション 2:38ステップに所要時間を与え、1 回実行してから 100 回実行し、結果を上限値と照らしてチェックします
- トレーニング 9.3:アクションとフロー 4:31機能と走行サイクルをアクションとして書き、Action Flow View と FFBD で表示します
- トレーニング 9.4:状態と遷移 3:51トリガー、ガード、状態アクションを持つステートマシンを書き、時間指定の遷移を描きます
手法と作例 9
- ハウツー 03:機能分解の解説:ステップバイステップ 4:17最上位の機能をサブ機能に分解し、各レベルをチェックして、機能階層図で要求をリンクします。
- ハウツー 04:IDEF0 図の作り方(A-0 と A0、ステップバイステップ) 4:58IDEF0 のボックスと矢印の意味、A-0 コンテキスト図、ルールチェック付きの A0 分解。
- SysML v2 チュートリアル 5:アクションと FFBD 5:32アイテム、アクション定義、フォーク、フロー、判断、ループを含む走行サイクル。スイムレーン付きの Action Flow View と FFBD。
- SysML v2 チュートリアル 6:状態、トリガー、シーケンス 4:24シグナル、entry・do・exit を持つ状態定義、トリガー・ガード・エフェクト付きの遷移、状態遷移ビューとシーケンスビュー。
- CubeSat 04:運用とシミュレーション 7:20並列分岐、ループ、判断に加えて、所要時間、アイテムフロー、リソースを含む Action 図として、標準的な撮像パスを作成します。
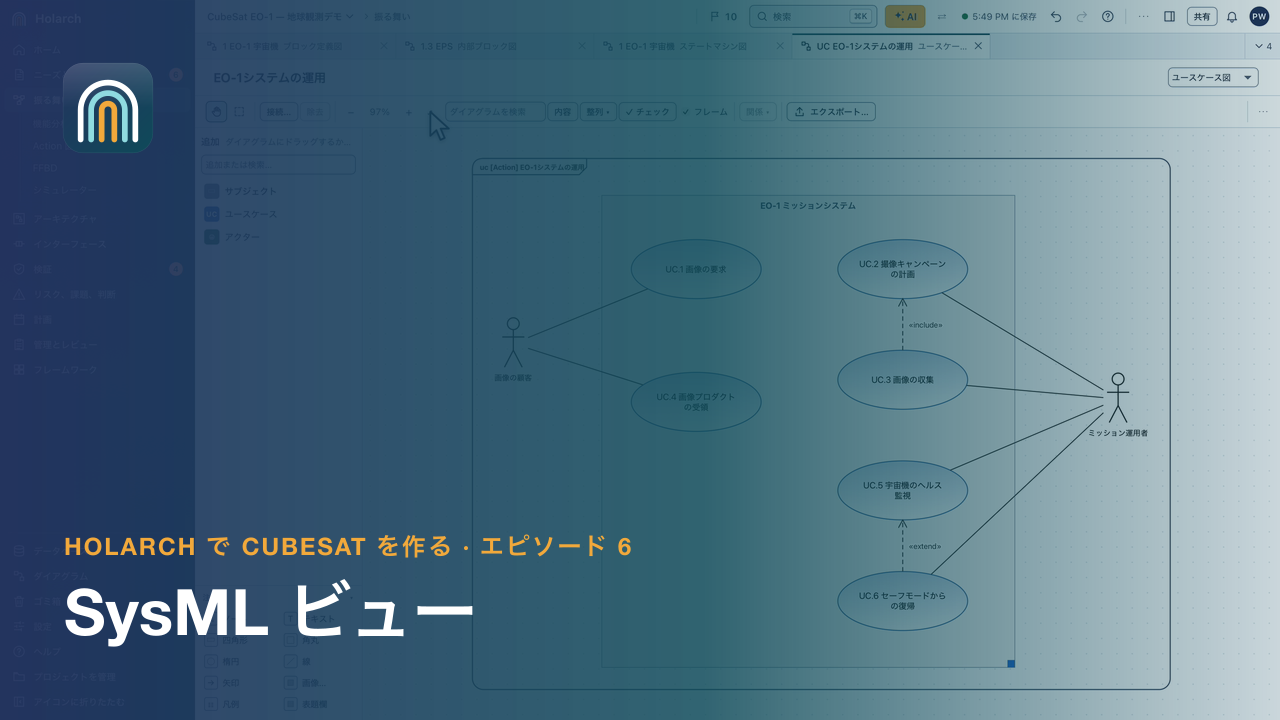
- CubeSat 06:SysML ビュー 3:59ポート付きのブロック定義図と内部ブロック図、ステートマシン、ユースケース、Requirement 図、パラメトリックな電力チェック。
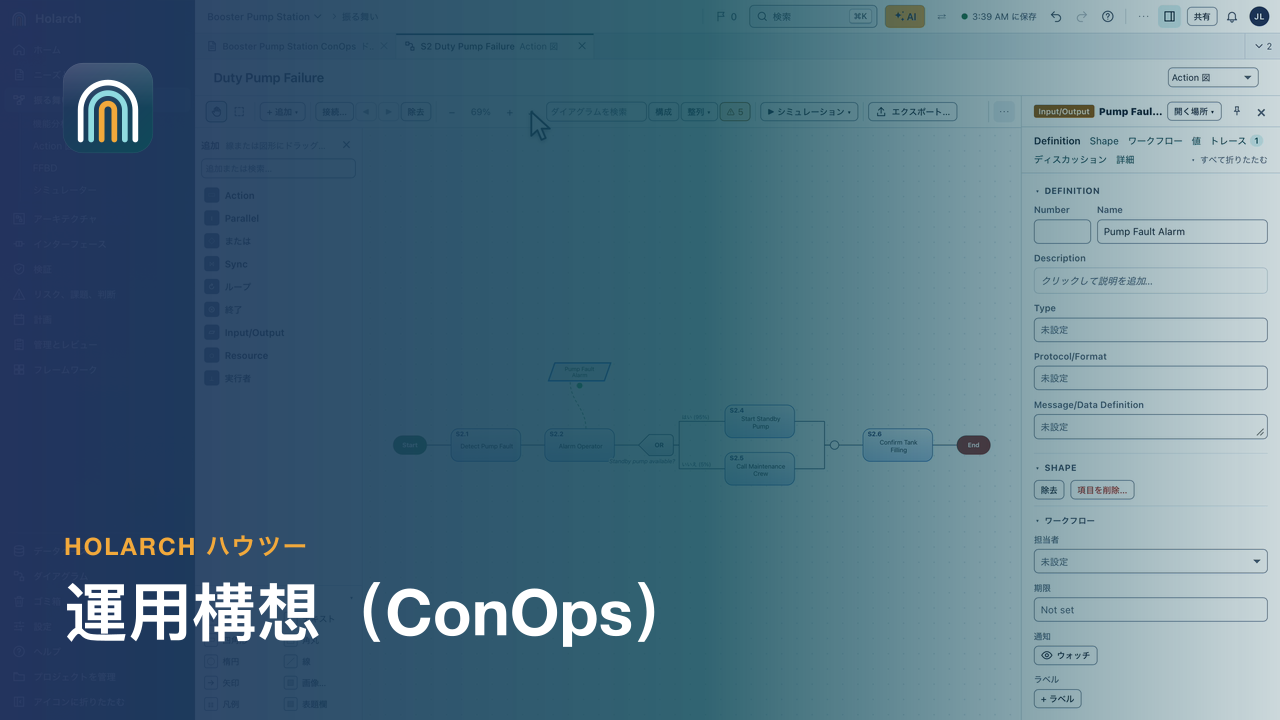
- ハウツー 06:運用コンセプト(ConOps):書き方 4:54ConOps の各セクション、Action 図として描いた運用シナリオをドキュメントに配置し、Word にエクスポートします。
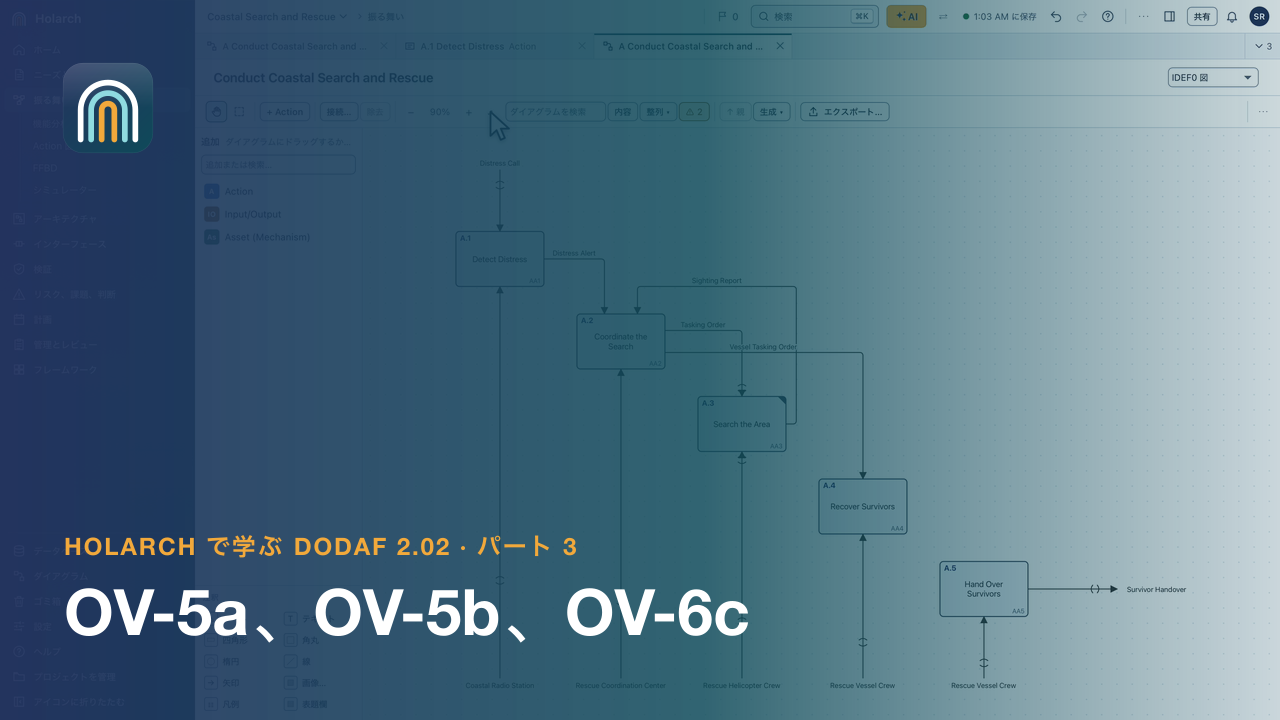
- DoDAF 第 3 部:OV-5a、OV-5b、OV-6c:運用活動 5:44OV-5a の活動ツリー、制御付きの OV-5b IDEF0 活動モデル、夜間救助の OV-6c イベントトレース。
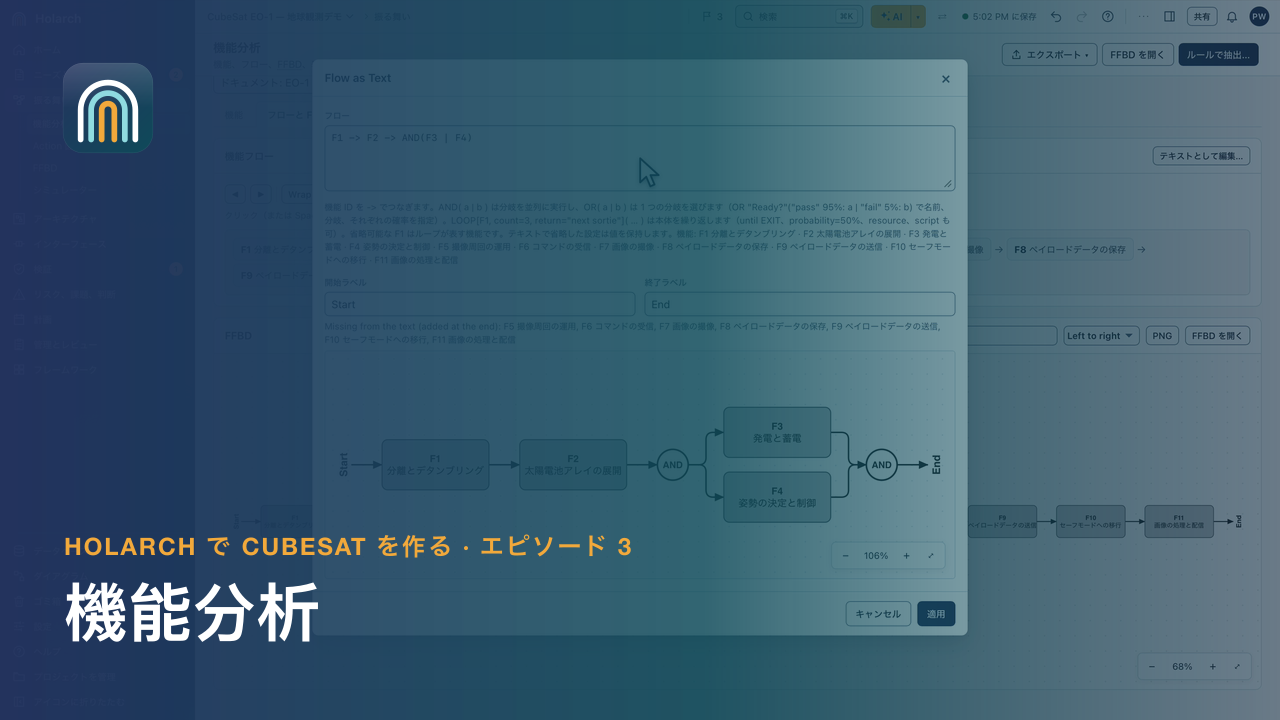
- CubeSat 03:機能分析 6:40並列、ループ、判断の構文を使って最上位の機能フローをテキストで書き、Holarch に FFBD を描かせます。
関連トピック:シミュレーションと分析 · アーキテクチャとインターフェース · SysML v2 · ドキュメントとレビュー · DoDAF と UAF