功能分析和行为
功能、FFBD、Action 图、IDEF0 和状态机。
1 个概览 · 6 个一分钟功能介绍 · 2 个教程 · 6 个培训章节 · 9 个方法视频
概览 1
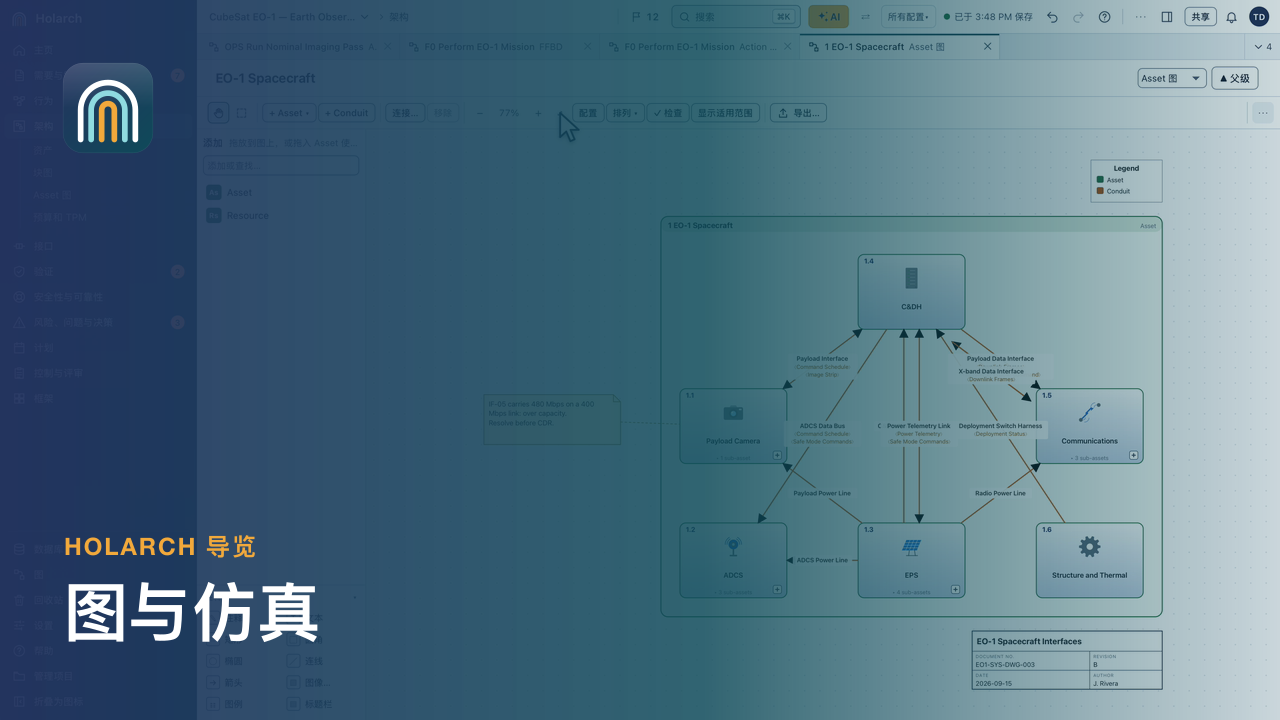
- 图和仿真 2:34在 CubeSat EO-1 演示项目上展示 Action 图和 FFBD、Asset 图和 SysML 图、Spider 视图和层级视图,然后进行离散事件和蒙特卡洛仿真。
一分钟了解功能 6
- 从文本生成功能流程框图 0:54用一句话写出流程,得到 FFBD
- 基于相同功能的 IDEF0 0:44在一张图纸上显示输入、控制、输出和机制
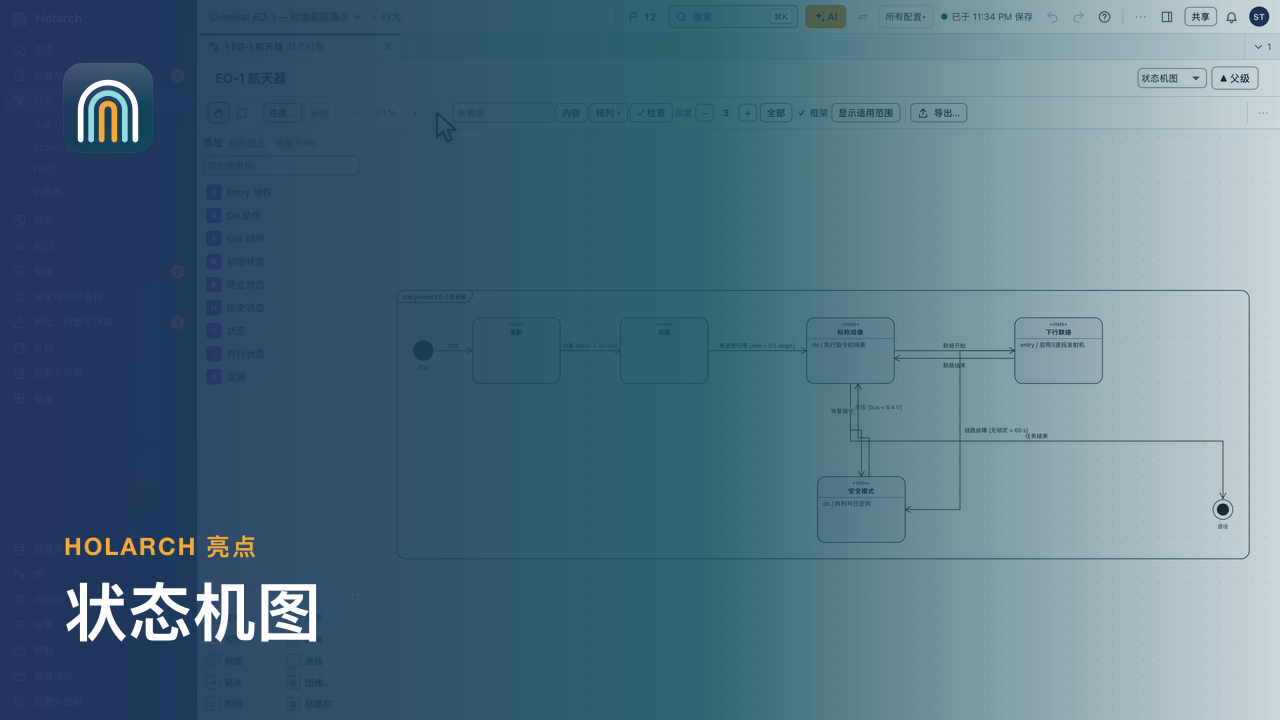
- 状态机图 0:46模式、转换以及每种模式中运行的内容
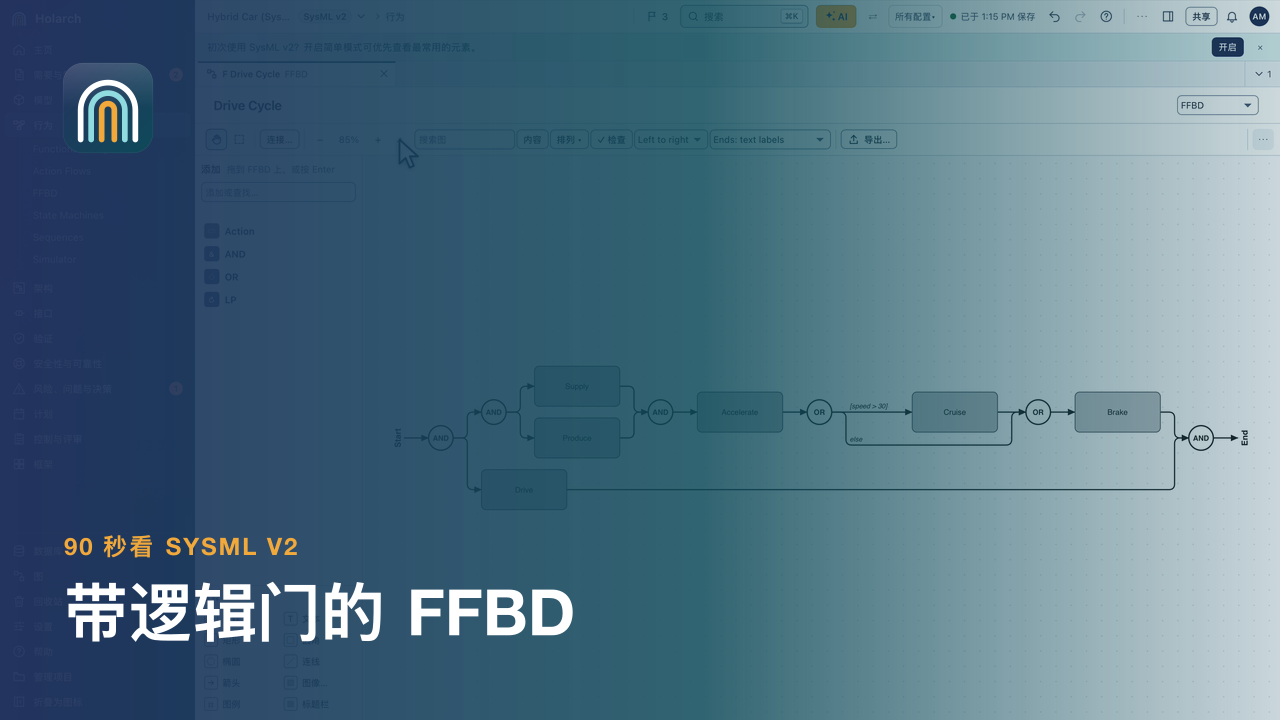
- SysML v2:带门的 FFBD 1:28将 SysML v2 动作流构建为 FFBD
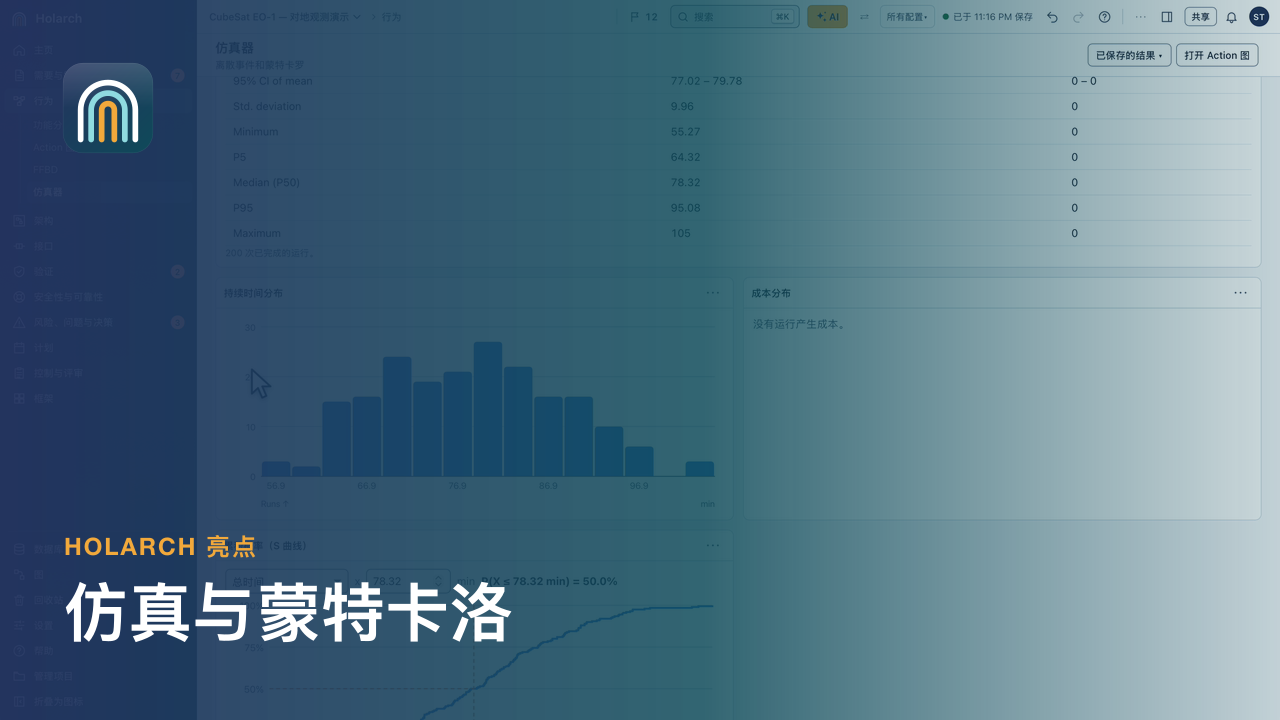
- 仿真与蒙特卡洛 1:09这次过境能否满足其需求?运行 200 次
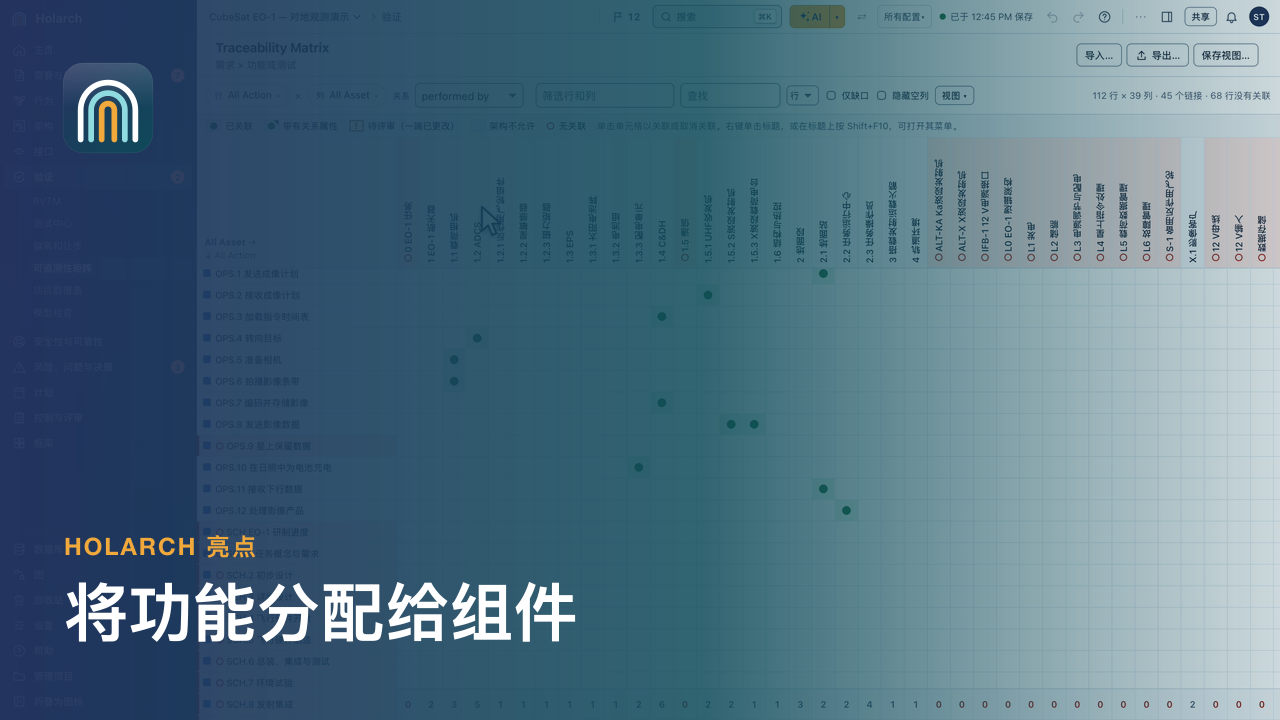
- 将功能分配给组件 0:53每个功能都有执行者
动手教程 2
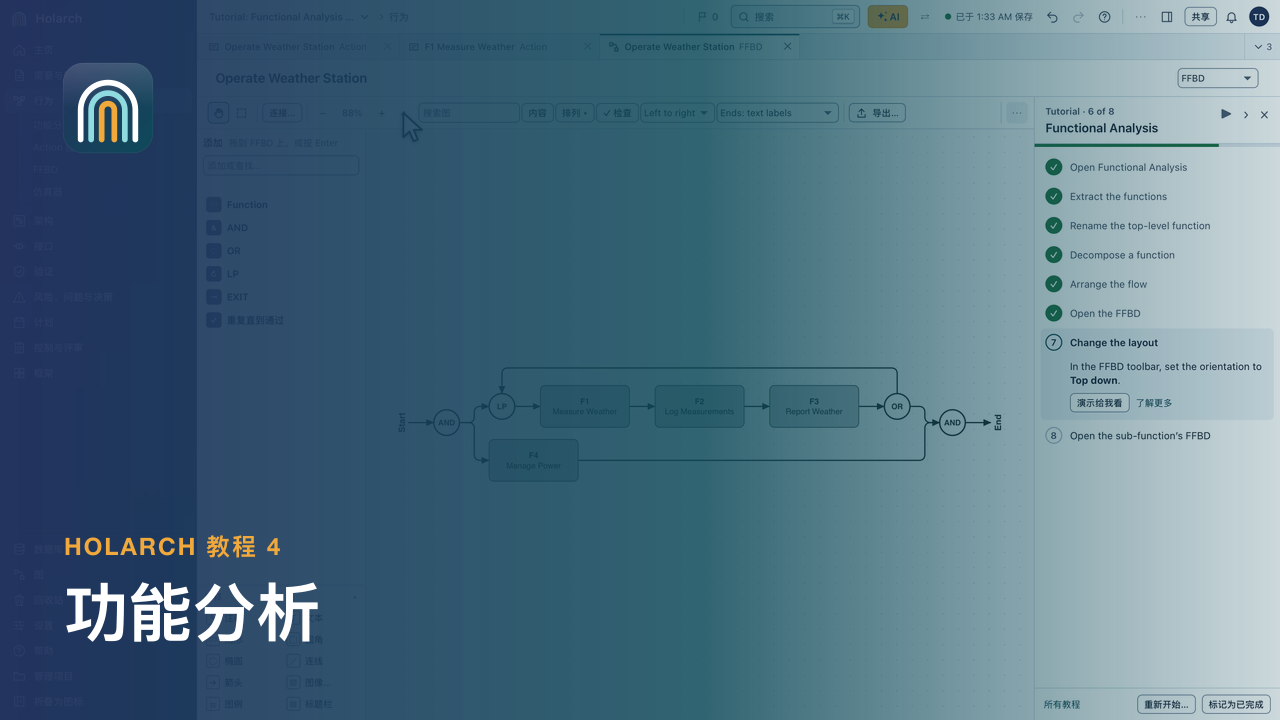
- 教程 4:功能分析 2:49从需求中提取功能,分解其中一个,编写流程并将其作为 FFBD 查看。
- 教程 8:仿真功能流程 3:21为功能指定持续时间,仿真流程,找出决定总时间的最长路径,并检查一项时间需求。
培训课程 6
- 培训 3.1:功能和 FFBD 3:51为功能指定一个顶层功能,然后以文本编写其流程并得到 FFBD
- 培训 3.2:Action 图 2:54将一个功能分解为若干步骤,包括并行分支、决策以及触发某一步骤的条目
- 培训 3.3:分配 2:32确定租车站的哪个部分执行每个功能,并找出尚未分配的部分
- 培训 3.5:仿真 2:38为步骤指定持续时间,先运行一次,再运行一百次,然后对照限值检查结果
- 培训 9.3:动作和流 4:31将功能和驾驶循环编写为动作,并以 Action Flow 视图和 FFBD 查看它们
- 培训 9.4:状态和转换 3:51编写带触发器、守卫和状态动作的状态机,并绘制一个定时转换
方法和实例 9
- 操作指南 03:功能分解详解:循序渐进 4:17将顶层功能分解为子功能,检查每一层,并在功能层级图中关联需求。
- 操作指南 04:如何绘制 IDEF0 图(A-0 和 A0,循序渐进) 4:58IDEF0 方框和箭头的含义、A-0 上下文图,以及带规则检查的 A0 分解。
- SysML v2 教程 5:动作和 FFBD 5:32项、动作定义以及带 fork、流、决策和循环的驾驶循环;带泳道的动作流视图和 FFBD。
- SysML v2 教程 6:状态、触发器和序列 4:24信号、带 entry、do 和 exit 的状态定义、带触发器、守卫和效果的转换、状态转换视图和序列视图。
- CubeSat 04:运行与仿真 7:20将一次标称成像过境构建为 Action 图,包括一个并行分支、一个循环和一个决策,以及持续时间、项流和资源。
- CubeSat 06:SysML 视图 3:59带端口的块定义图和内部块图、状态机、用例、需求图以及参数化功率检查。
- 操作指南 06:运行概念 (ConOps):如何编写 4:54ConOps 的各个章节,绘制为 Action 图的运行场景,放入文档并导出到 Word。
- DoDAF 第 3 部分:OV-5a、OV-5b 和 OV-6c:作战活动 5:44OV-5a 活动树、带控制的 OV-5b IDEF0 活动模型,以及夜间救援的 OV-6c 事件跟踪。
- CubeSat 03:功能分析 6:40以文本编写顶层功能流程,包括并行、循环和决策结构,由 Holarch 绘制 FFBD。
相关主题:仿真和分析 · 架构和接口 · SysML v2 · 文档和评审 · DoDAF 和 UAF